#1 Uczestnicy zapoznają się z podstawami projektowania fasad kinetycznych w Rhinoceros 7 i Grasshopper 3D. Poznają typologię systemów ruchomych, logikę parametrycznego modelowania geometrii oraz podstawowe komponenty do symulacji ruchu i kolizji.
#2 Omówione zostaną podstawy elektroniki i programowania mikrokontrolera Arduino w kontekście architektonicznym. Uczestnicy skonfigurują odczyt danych z czujników (ruchu, natężenia światła, odległości) lub kamery oraz połączą je z modelem parametrycznym w Grasshopper.
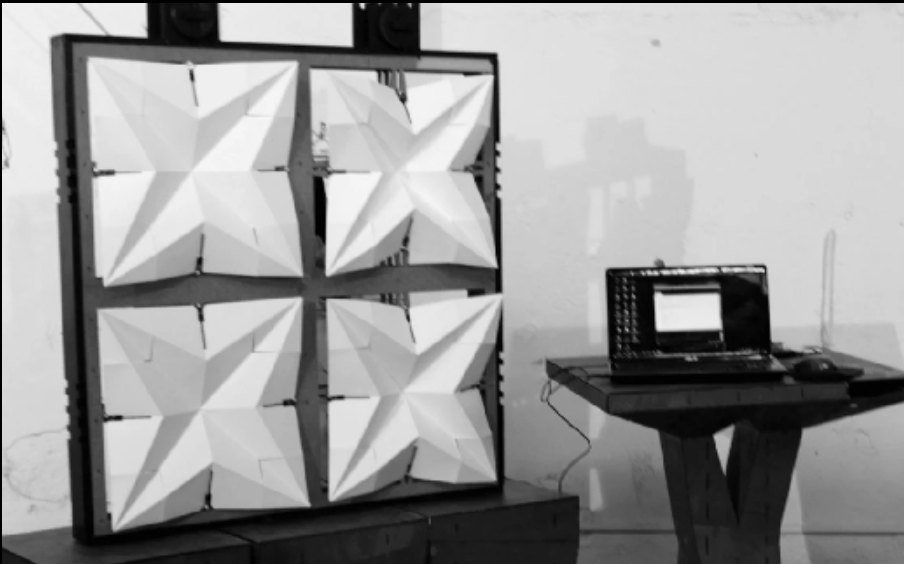
#3 Uczestnicy wykonają fizyczną makietę w skali demonstrującą działający mechanizm kinetyczny, zintegrowaną z Arduino i sterowaną w czasie rzeczywistym na podstawie danych z czujników.
- Nauczyciel: JOANNA Badach
- Nauczyciel: Kacper Radziszewski

